IL VIDEO è PRESENTE AL SEGUENTE LINK: https://drive.google.com/file/d/1JawciRLxFujR2pcyE6ZaU8ffkWCfizny/view?usp=sharing
Inspiration
Le infrastrutture urbane attuali sono cieche e non comunicano tra loro, operando in compartimenti stagni ("data silos"). Abbiamo notato problemi critici e reali della nostra città: i mezzi di soccorso del 118 (che gestiscono circa 69.000 interventi in codice giallo o rosso all'anno a Torino) non possiedono un canale per comunicare con gli incroci e liberare la strada in anticipo. Inoltre, gli utenti vulnerabili sono invisibili, con un tragico bilancio di oltre 175 pedoni morti sulle strisce in Italia nel solo 2023. Il nostro obiettivo era capovolgere questo paradigma, facendo in modo che la smart mobility diventasse la vera soluzione all'immobilità e all'insicurezza urbana.
What it does
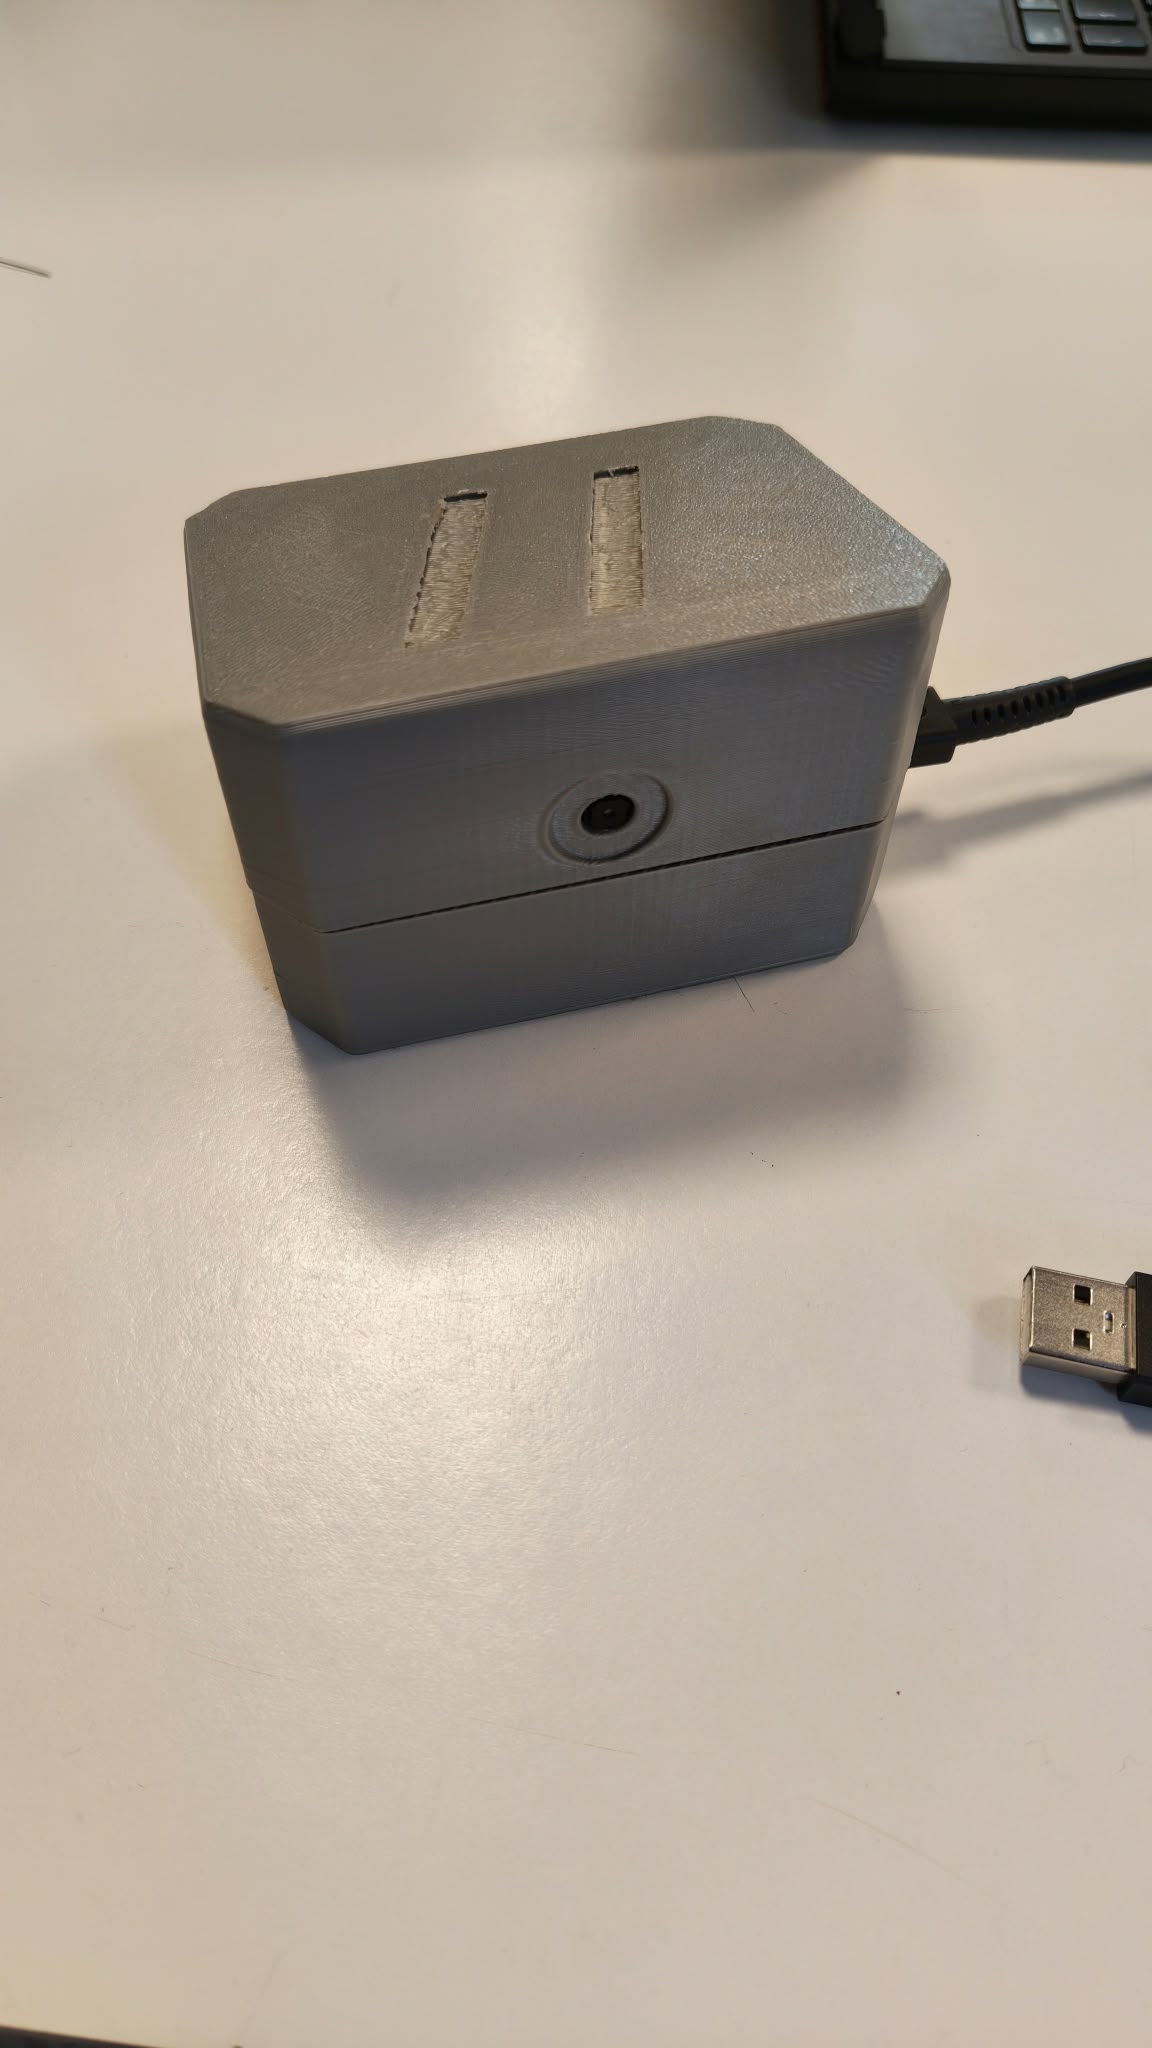
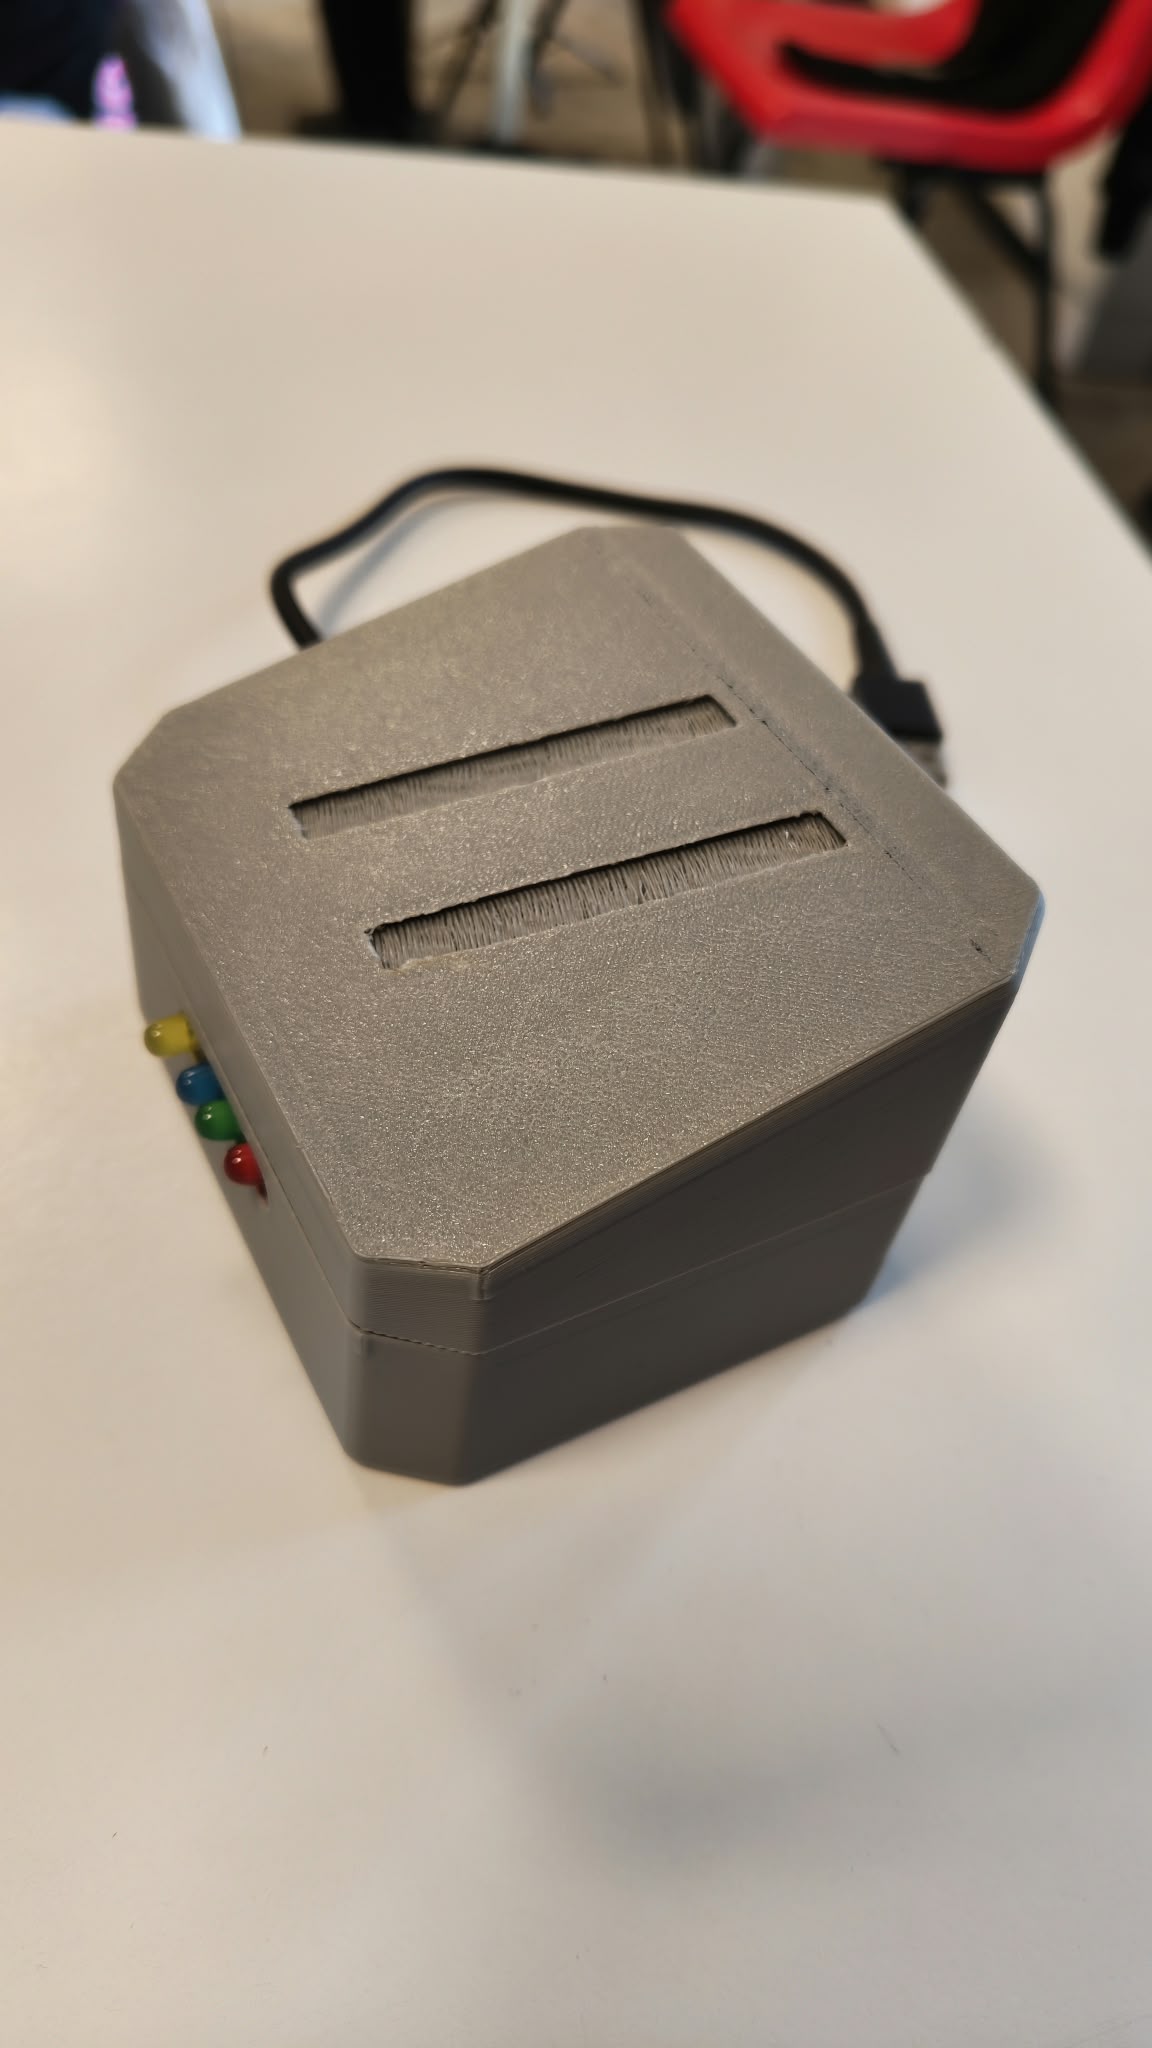
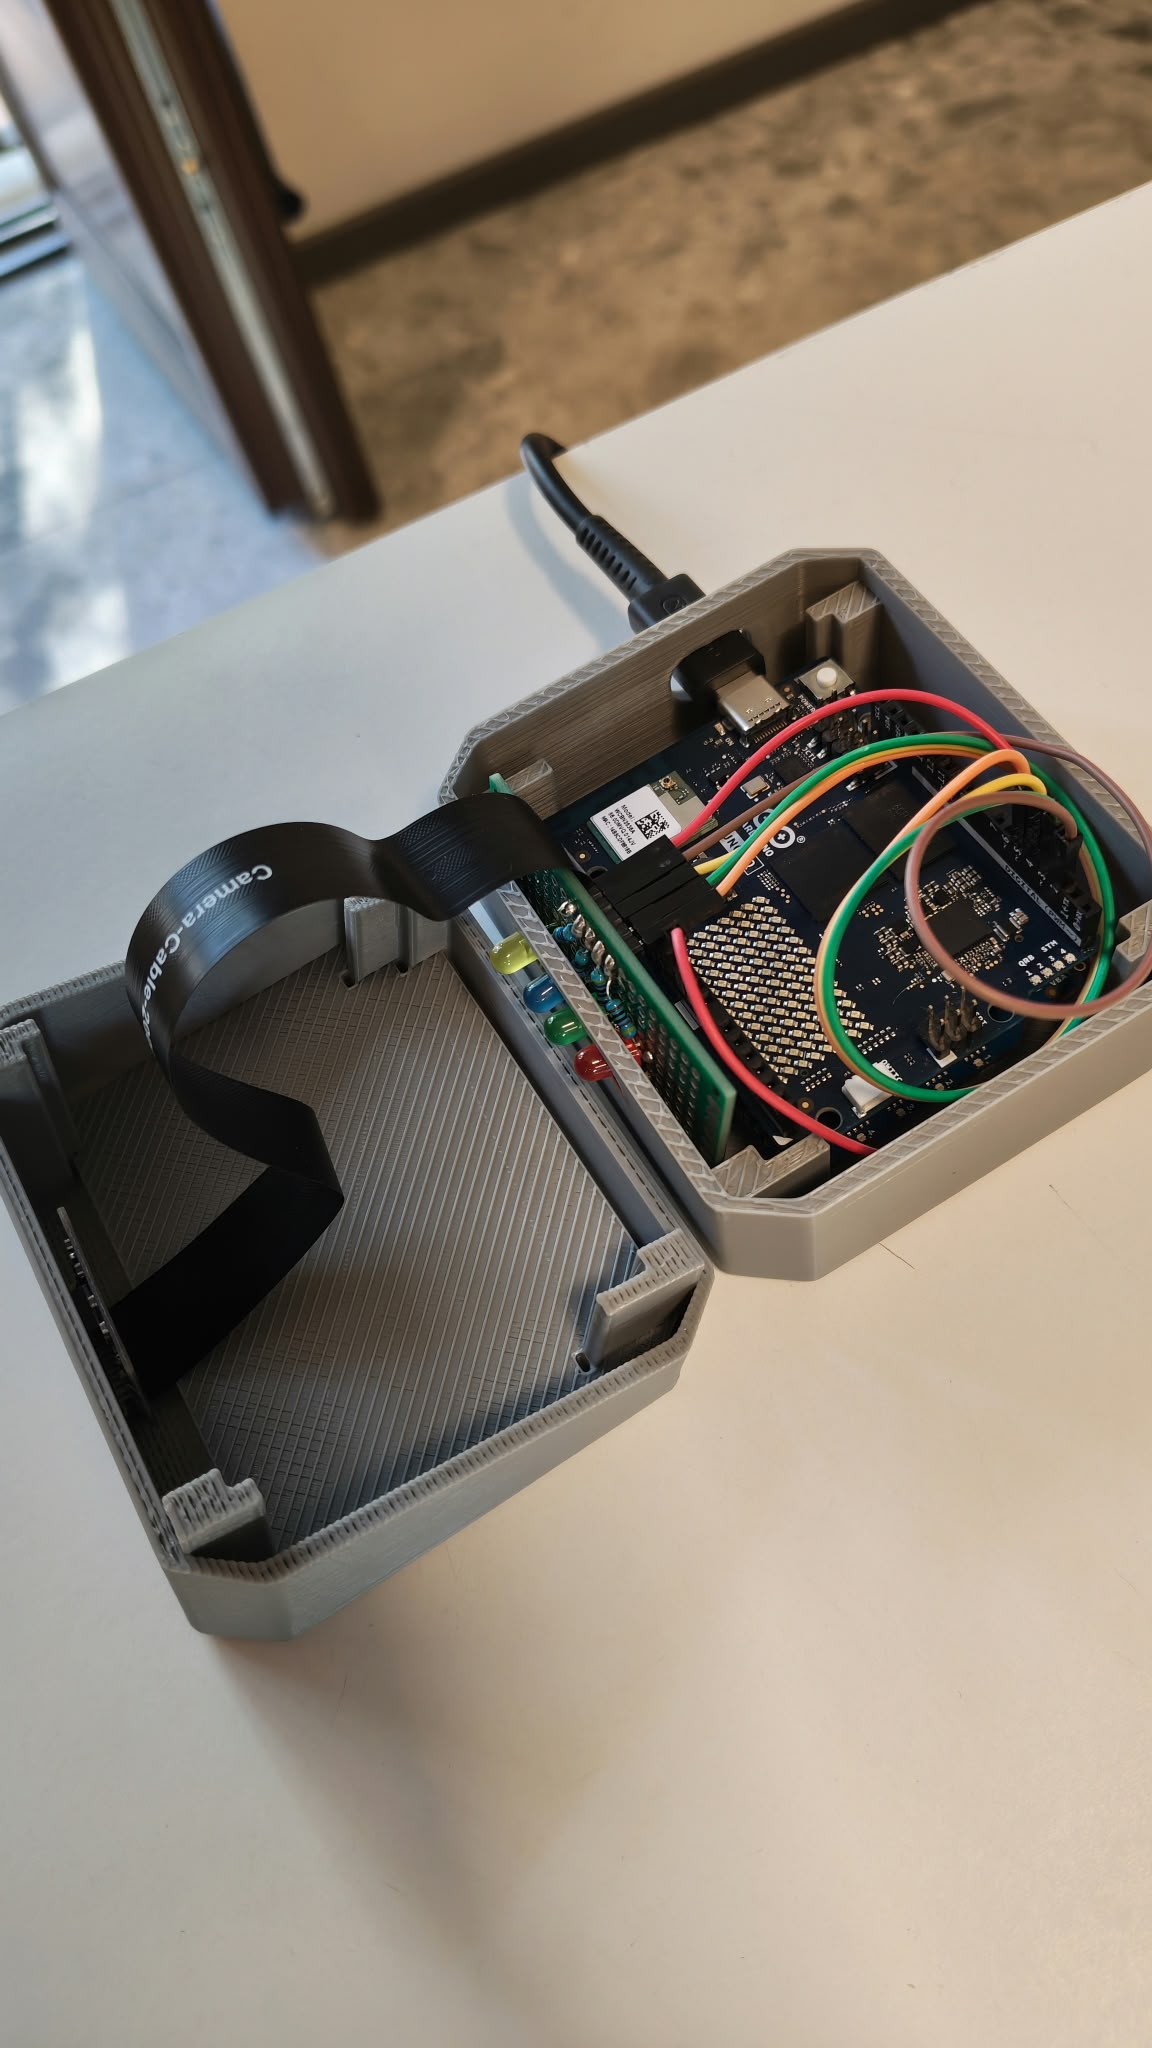
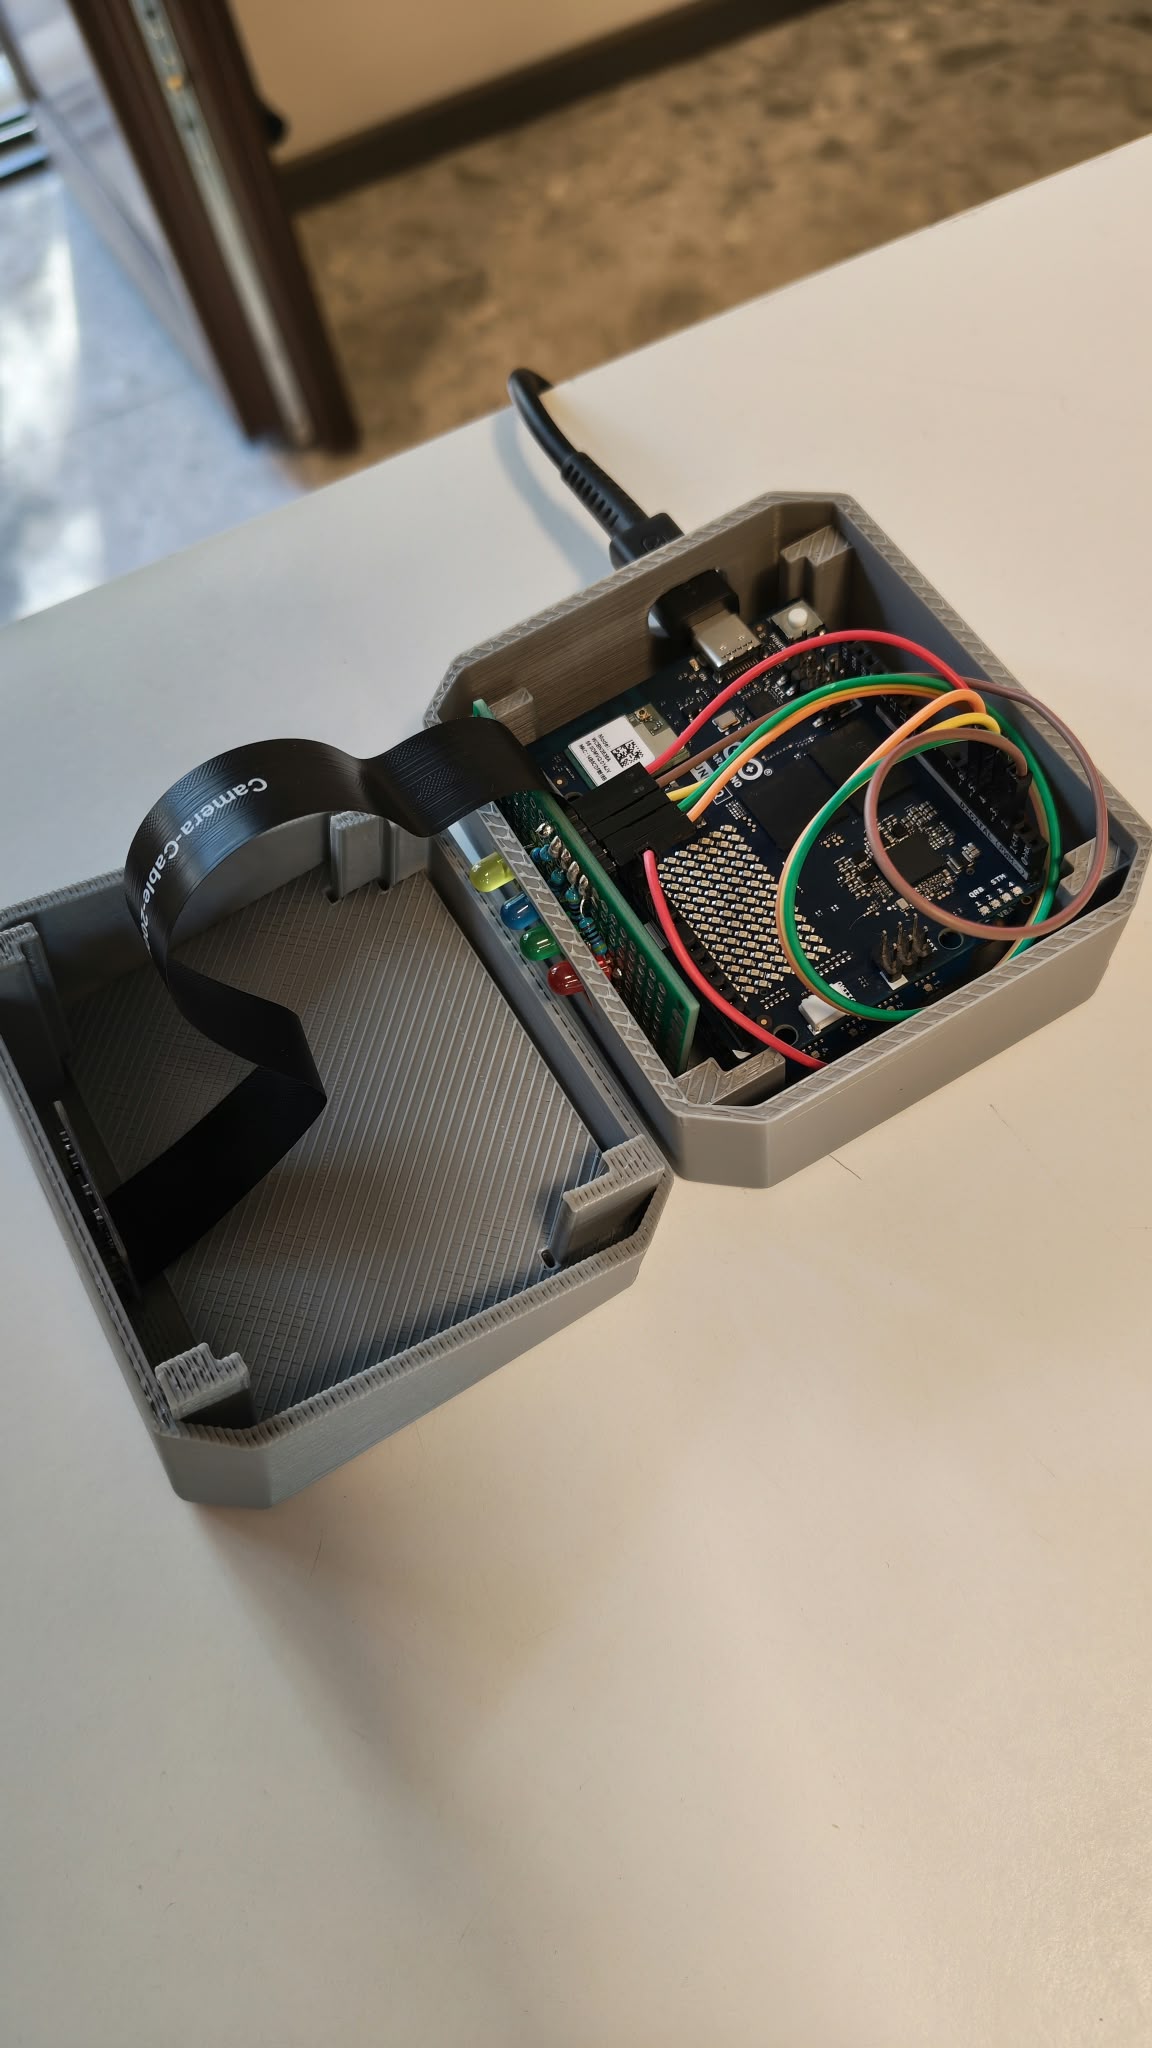
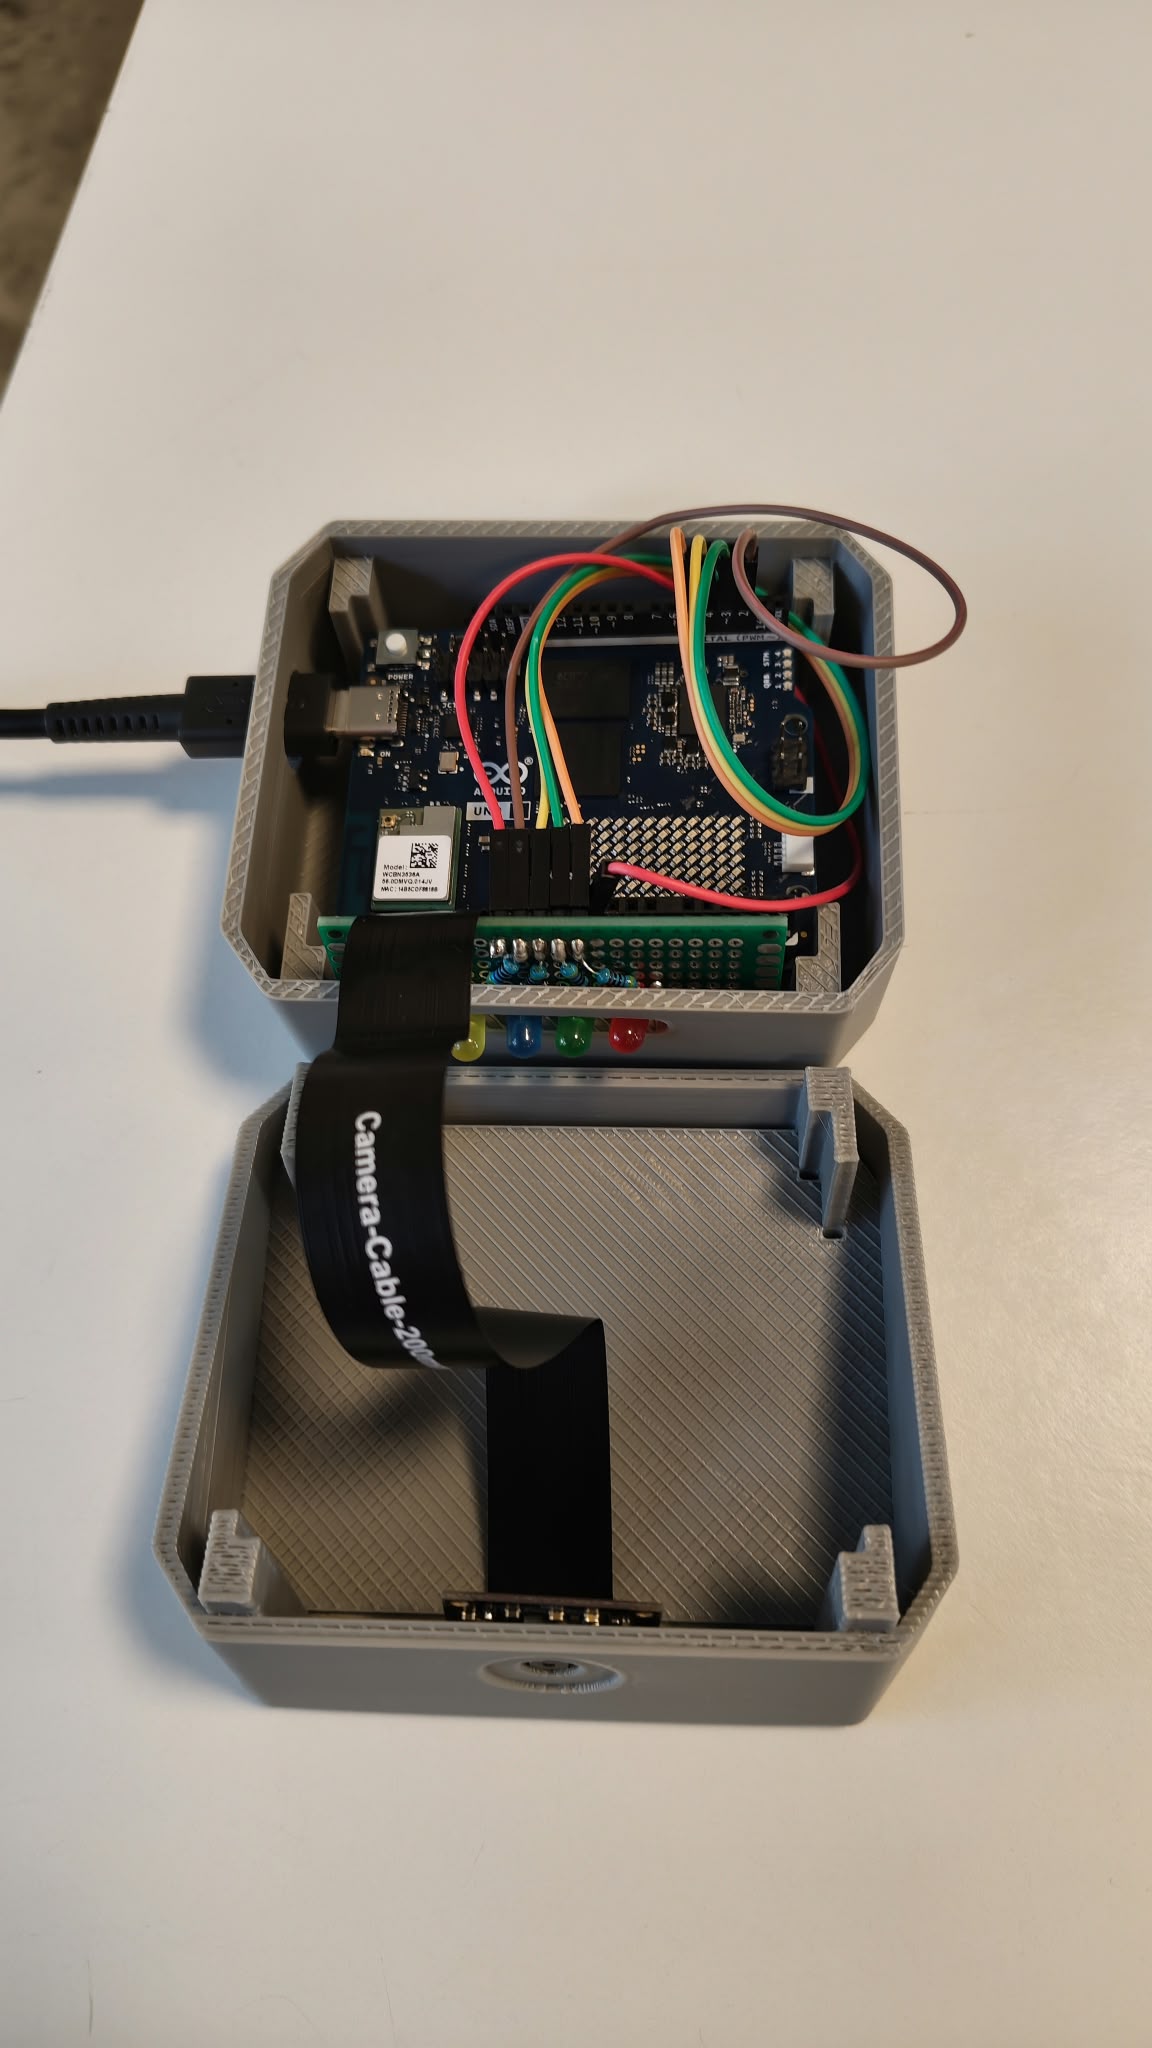
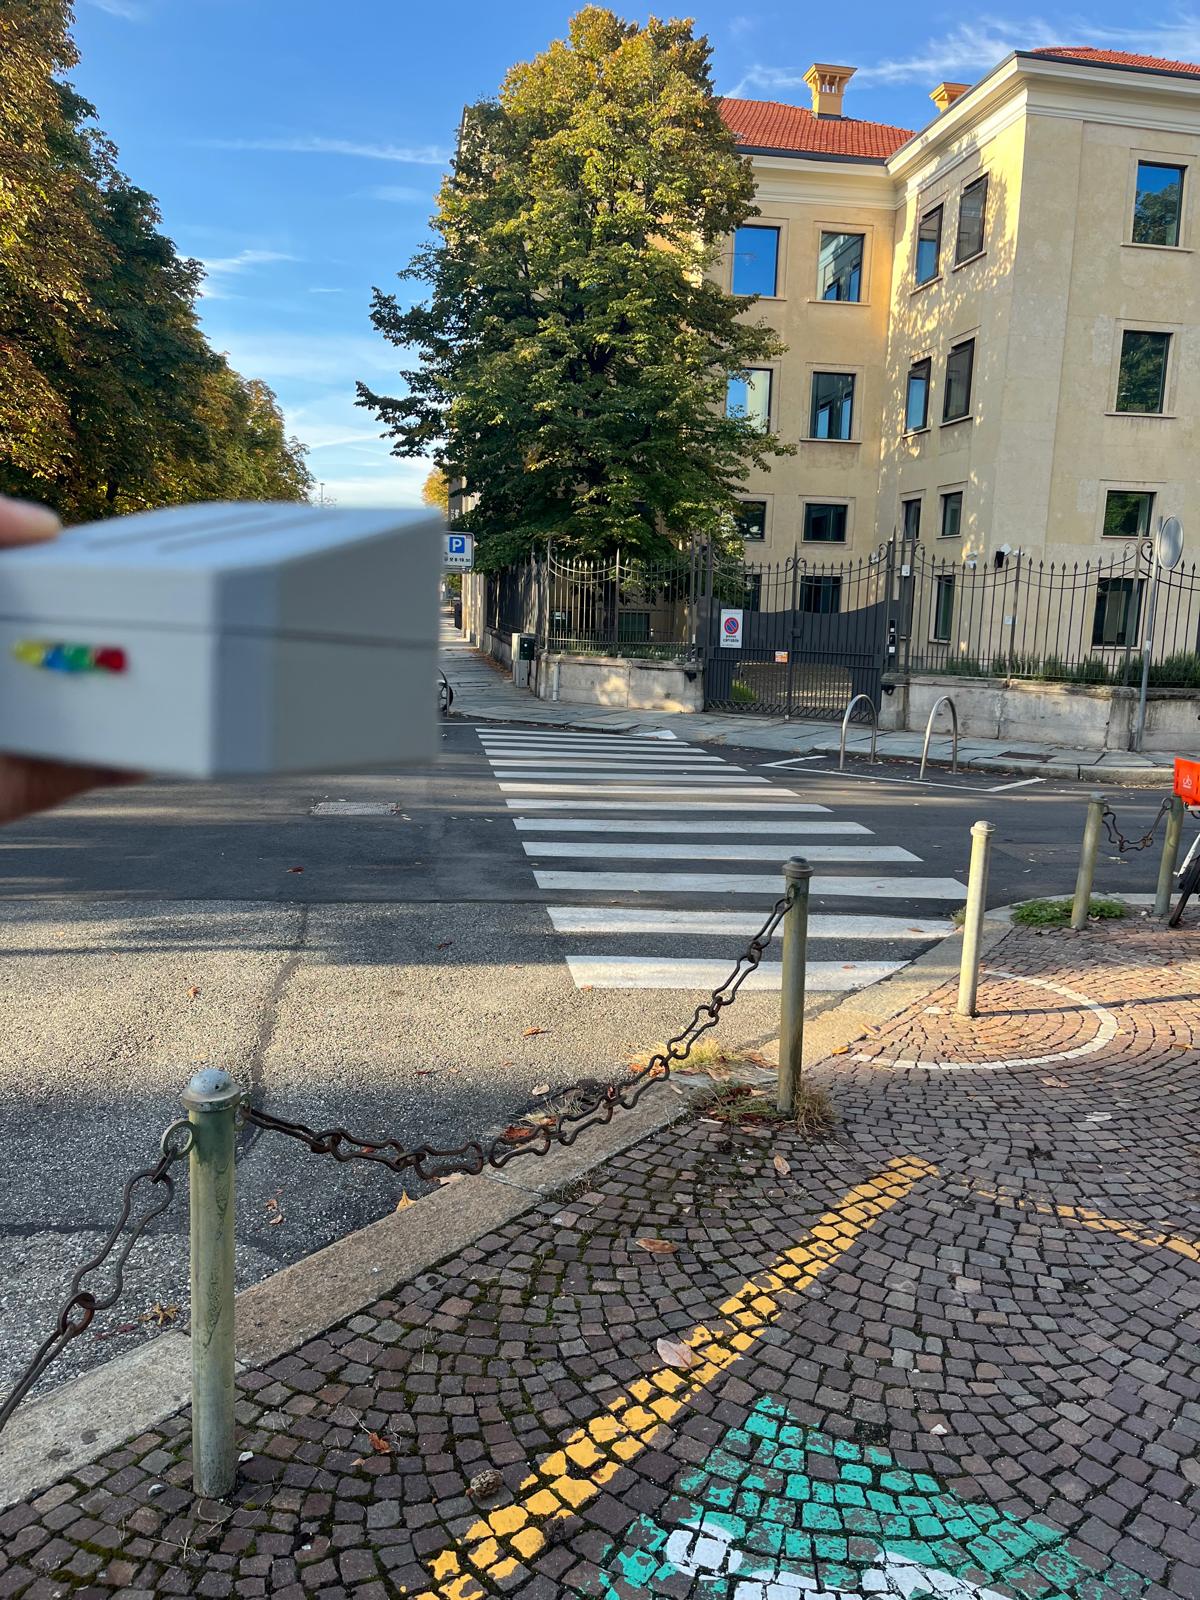
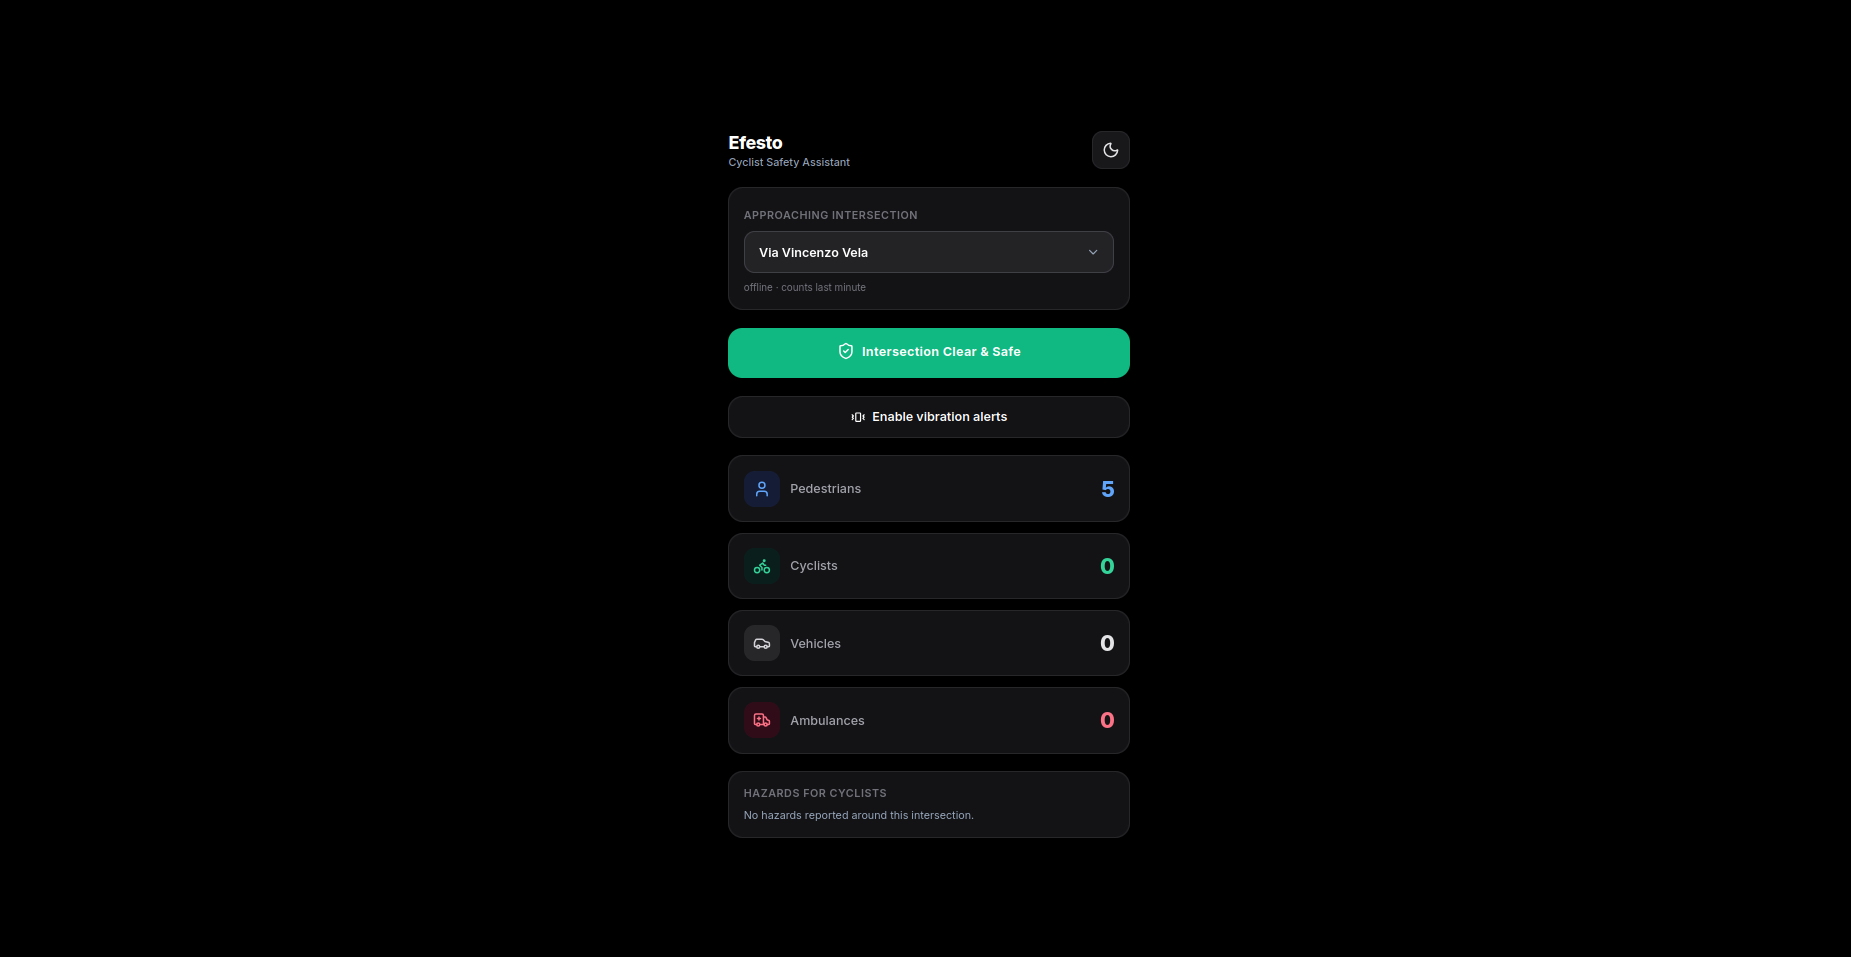
CROSS (Cognitive Road Operations & Smart Signaling) è una rete IoT distribuita edge-to-cloud che trasforma i semplici punti di attraversamento in nodi intelligenti. Edge AI: Il sistema elabora il feed video direttamente sul dispositivo per riconoscere pedoni, ciclisti, auto e ambulanze. Un motore di regole analizza la scena e riconosce 24 tipi di eventi pericolosi (es. auto parcheggiate nella ciclabile, contromano, pedoni lenti). Segnalazione Istantanea: I nodi utilizzano 4 LED (rosso, giallo, verde, blu) per segnalare fisicamente all'incrocio il pericolo nel momento esatto in cui avviene. Privacy by Design: Nessun video o immagine lascia mai il dispositivo; in rete viaggiano esclusivamente metadati anonimi.
How we built it
Abbiamo strutturato il progetto sviluppando un ecosistema hardware e software completo:
- Edge Hardware: Il nodo prototipo è basato su una board Arduino UNO Q 4GB (con processore Qualcomm QRB2210 per l'Edge AI e Linux, affiancato da un microcontrollore STM32U585 per gestire la reattività dei LED). L'acquisizione video avviene tramite una UNO Media Carrier e un modulo Sony IMX219 da 8MP.
- Intelligenza Artificiale: Il modello di object detection è stato addestrato e ottimizzato tramite Edge Impulse per poter essere eseguito in modo efficiente on-device.
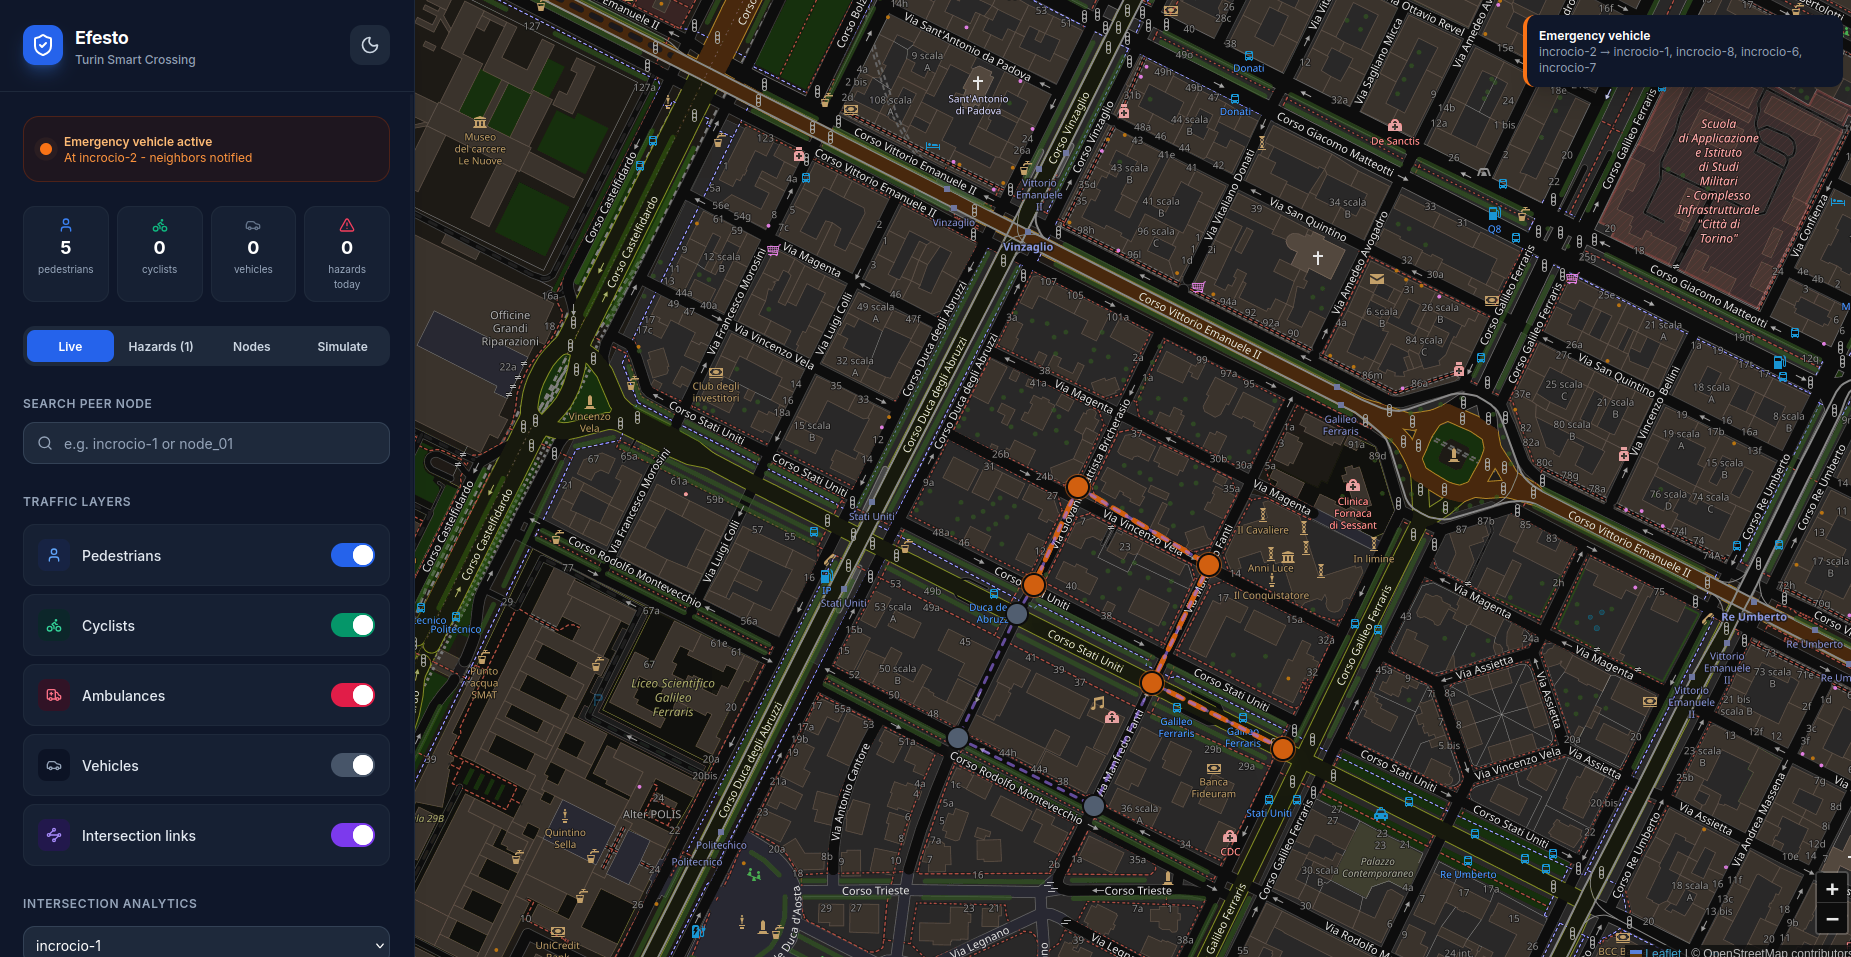
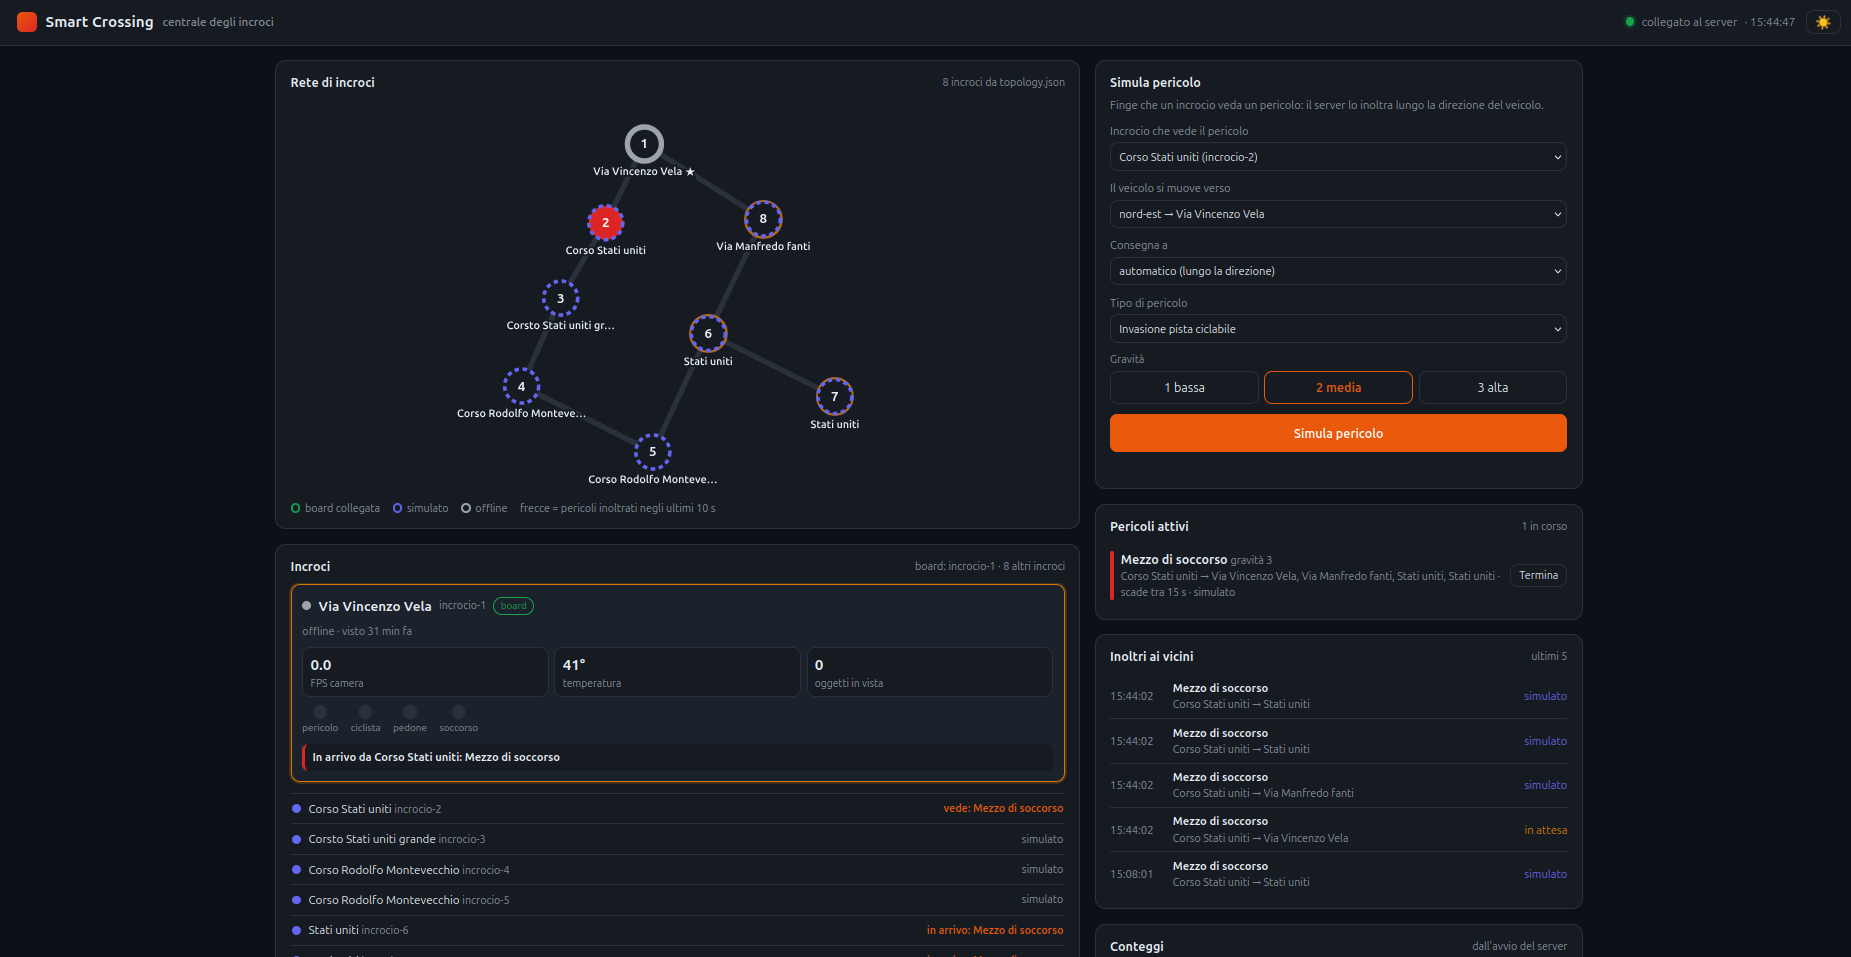
- Backend & Dashboard: Il server cloud e la dashboard di monitoraggio (con mappa web) sono stati sviluppati in Python, utilizzando Flask e ospitati su PythonAnywhere.
Challenges we ran into
Mantenere la promessa della "Privacy by design": elaborare un feed video complesso interamente sul nodo senza delegare l'inferenza al cloud richiede un'enorme ottimizzazione delle risorse hardware. Gestire la latenza e i problemi di connettività. Abbiamo dovuto implementare una logica store-and-forward, per assicurarci che il nodo potesse continuare a far accendere i LED e a comunicare con i dispositivi locali anche in totale assenza di rete internet, sincronizzando poi i dati al ritorno online.
Accomplishments that we're proud of
Siamo estremamente fieri di aver realizzato un'architettura di rete a 3 livelli (Locale, Tra Incroci e Cloud/API) in cui ogni strato offre valore anche senza gli altri. Ad esempio, la capacità del sistema di calcolare dinamicamente le direzioni e inoltrare l'avviso di un'emergenza (come un'ambulanza) ai 3 incroci successivi per creare un "corridoio" sicuro è un risultato ingegneristico di grande impatto. Inoltre, il nodo reagisce con latenza zero, accendendo i LED di emergenza nello stesso fotogramma in cui l'evento viene registrato.
What we learned
Abbiamo esplorato e approfondito il deployment di modelli Edge AI direttamente su hardware vincolato. Dal lato infrastrutturale, abbiamo imparato a progettare architetture Data-as-a-Service (DaaS) e a strutturare un solido Business Plan.
What's next for Team Efesto- progetto CROSS
Il nostro prossimo passo è implementare la rete su scala urbana: abbiamo già identificato i 187 incroci complessi nell'area target di Torino (Crocetta, Centro, San Paolo) necessari per validare il sistema in un ambiente metropolitano reale. Sul fronte software, espanderemo le comunicazioni V2X (Vehicle-to-Everything) per fornire i nostri dati in tempo reale direttamente ad ADAS e navigatori delle auto connesse. Sul fronte hardware, il prossimo step sarà rendere il box IP67 completamente off-grid e self-sostenibile tramite l'integrazione di un pannello solare compatto.
IL VIDEO è PRESENTE AL SEGUENTE LINK: https://drive.google.com/file/d/1JawciRLxFujR2pcyE6ZaU8ffkWCfizny/view?usp=sharing
Built With
- 3d-printing
- api
- arduino
- edge-ai
- html
- machine-learning
- overleaf
- python

Log in or sign up for Devpost to join the conversation.