-
-
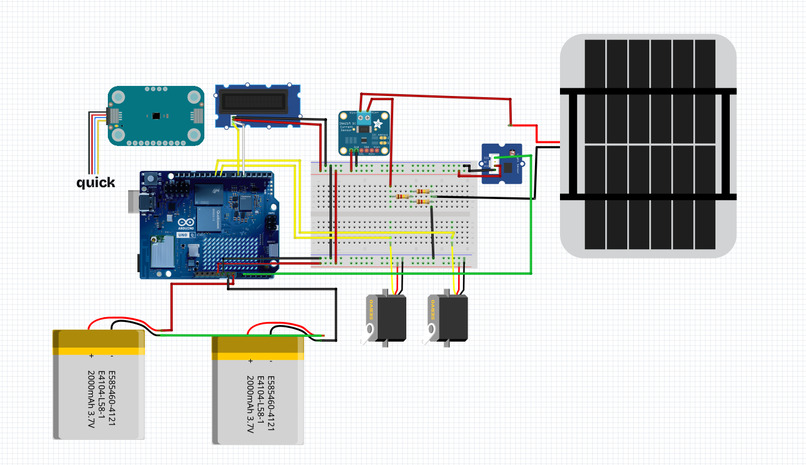
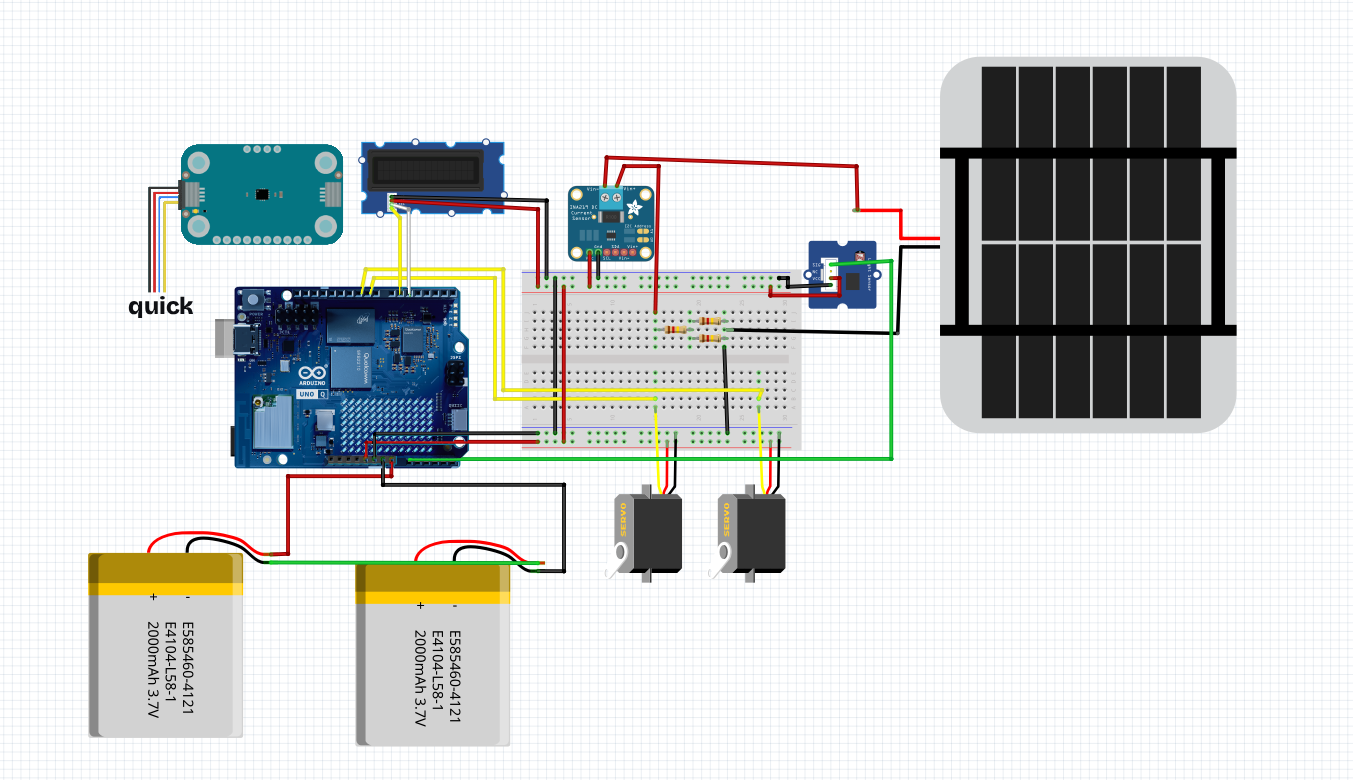
electronic circuit
-
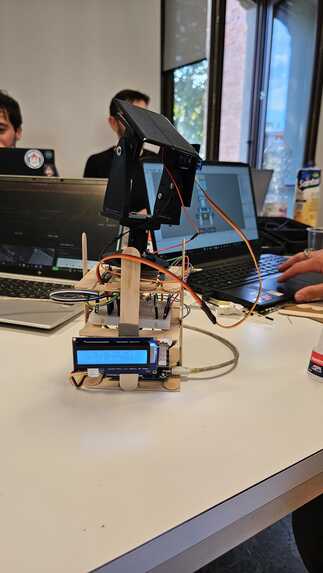
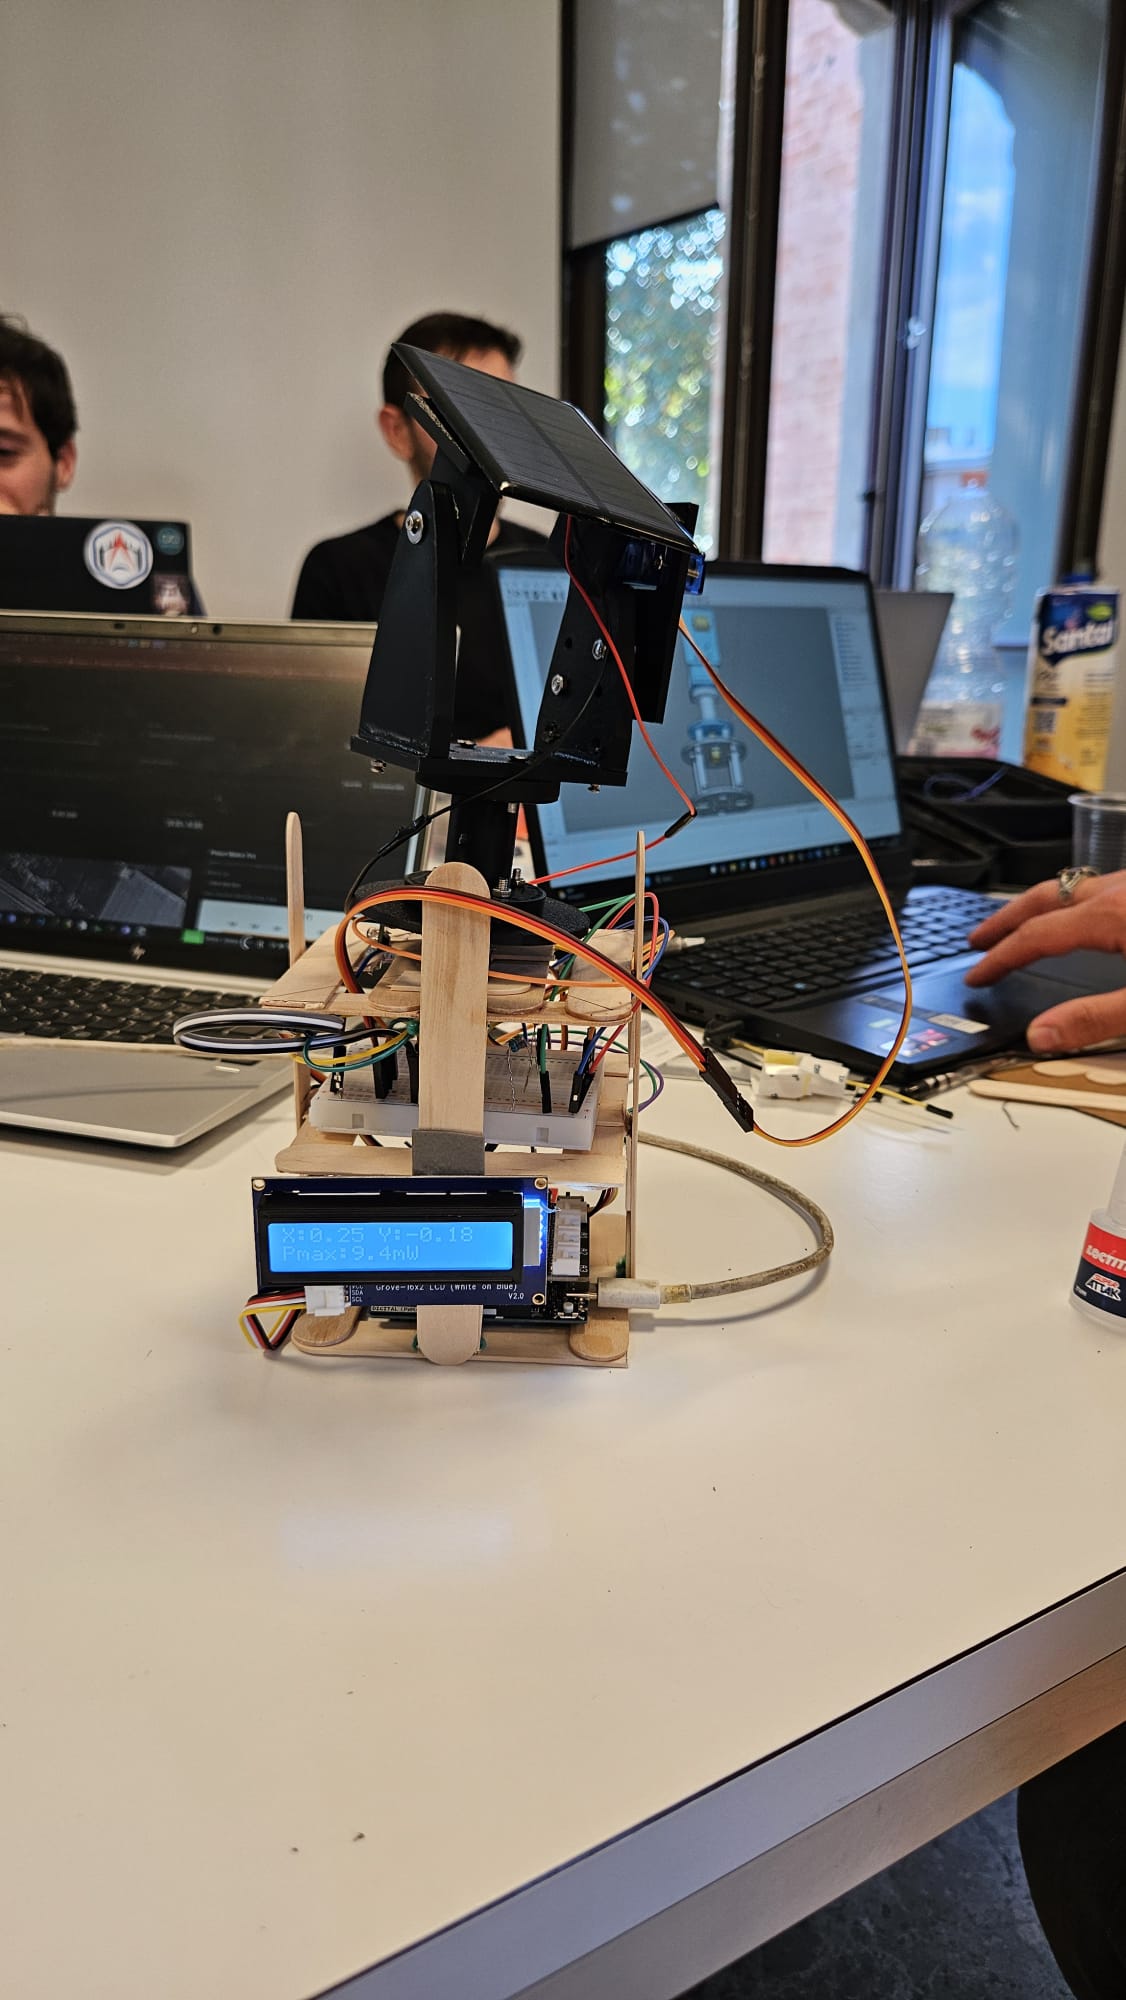
foto reale del sistema
-
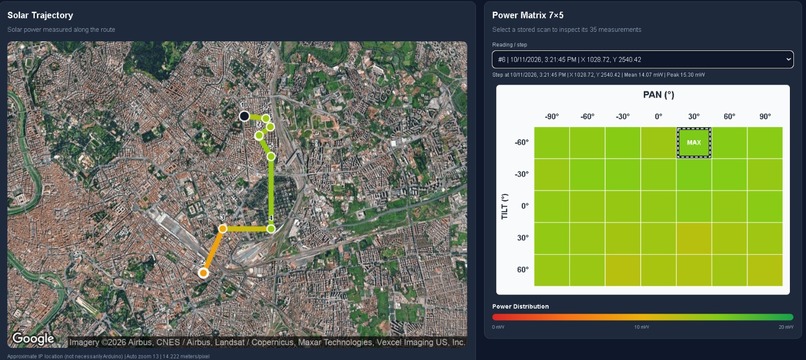
What it does
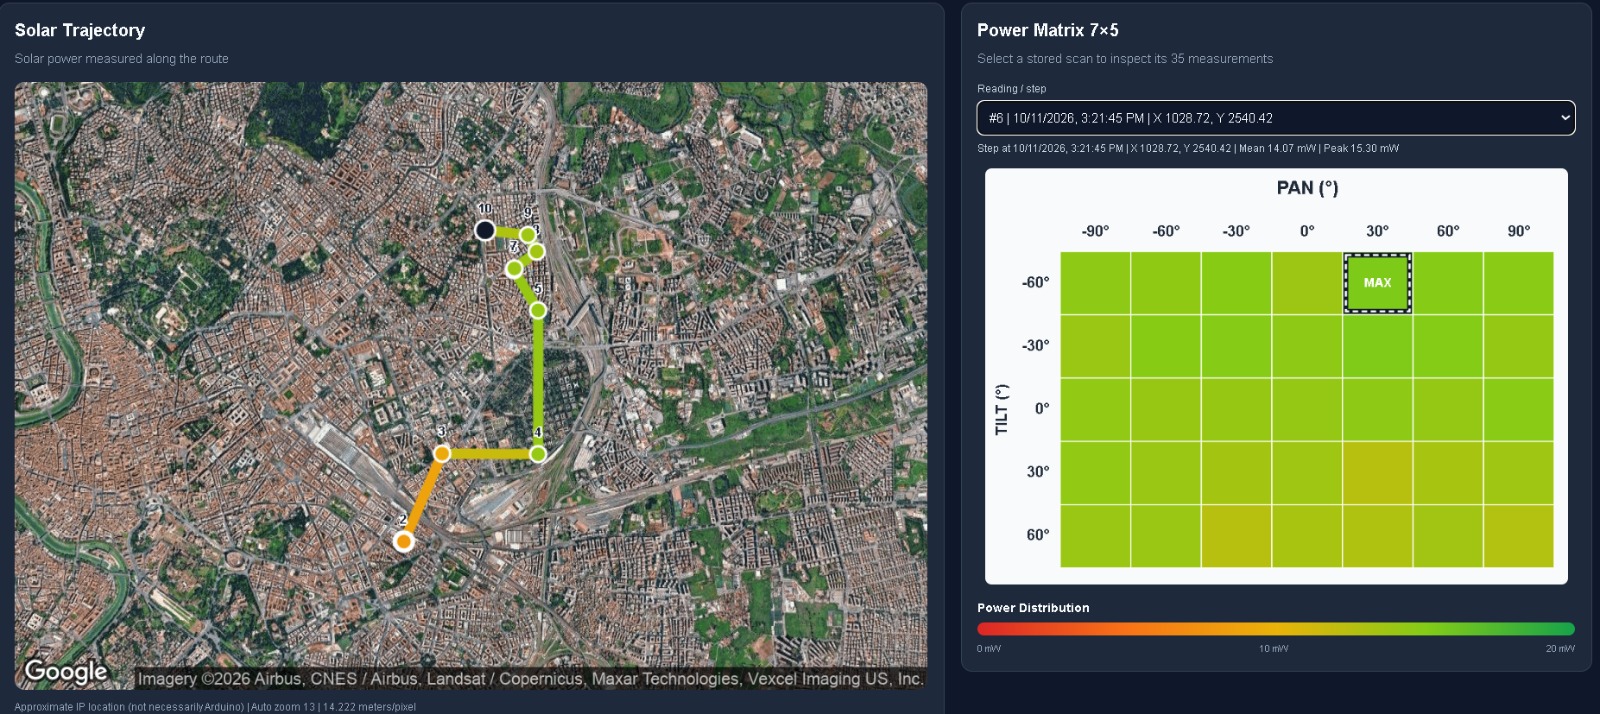
Il rover esplora una zona a scelta (anche in momenti diversi della giornata) per mappare i punti migliori (migliore posizione, orientamento e inclinazione) per installare pannelli fotovoltaici, per esempio intorno ad una piccola azienda con molti campi liberi nel territorio circostante
How we built it
Abbiamo usato una scheda Arduino Uno Q con un pannello solare, un Modulino di movimento, due servo motori, un misuratore di tensione e corrente, un sensore di luce e un display LCD.
Challenges we ran into
Abbiamo dovuto trovare un rimedio alla mancanza di disponibilità di un modulo GPS (abbiamo utilizzato al suo posto la misurazione degli accelerometri), ma soprattutto, data la limitata disponibilità di pezzi stampati in 3D, abbiamo dovuto trovare modi alternativi per realizzare un supporto per tutto il sistema.
Accomplishments that we're proud of
Riuscire a portare a termine il nostro progetto durante la nostra prima partecipazione ad un hackathon.
What we learned
Abbiamo imparato ad organizzare il lavoro e a lavorare bene come team.
What's next for PhotoRover
Sostituire la misura approssima dell’accelerometro con una fatta da un effettivo modulo GPS in modo da avere una precisione maggiore, costruire il sistema di movimento (rendendolo un effettivo rover), integrare un sistema che tramite l’utilizzo di una videocamera e di un modello AI riconosce l’eventuale passaggio di nuvole durante la misurazione in modo da poter compensare eventuali misure falsate.

Log in or sign up for Devpost to join the conversation.